

具身智能生态扩容!openKylin成功适配进迭时空K3芯片
2026年9月,OpenAtom openKylin(简称“openKylin”)社区正式完成openKylin 3.0 RISC-V版本与搭载进迭时空K3芯片的具身智能机器人的全面适配,实现openKylin操作系统与机器人感知、运动控制、端侧AI推理等软件组件的深度兼容。该机器人搭载进迭时空K3芯片与openKylin操作系统,可支撑感知决策、实时运动控制、具身智能大模型推理等能力,满足科研原型开发、机器人算法验证、行业具身智能落地等多场景应用需求。

该产品以进迭时空自研 K3 芯片为唯一主控,搭载 OpenLoong 机器人底座,构成完整的具身智能一体化方案。K3 集成 8 个 X100 高性能 RISC-V 计算大核(最高主频 2.4GHz)、8 个 A100 AI 核(60 TOPS AI 算力)与双核 RT24 实时处理器,单芯片兼顾通用计算、AI 推理与实时控制。软件以具身智能主服务 robotics-service 为核心,采用 C/C++ 与 Python 开发,基于 RISC-V GNU 工具链及 openKylin 3.0 软件仓库构建,运行依赖 glibc 2.42、面向 RISC-V RVV 优化的 ONNX Runtime 与 OpenCV 等组件,软件栈随整机镜像预装。
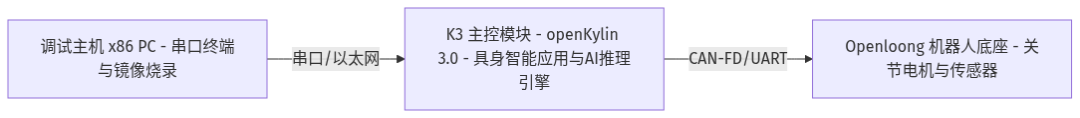
K3 主控模块运行 openKylin 3.0 与具身智能应用,通过 CAN-FD/UART 连接 OpenLoong 机器人底座。
具身智能对计算平台的要求不止于算力——机器人需要在同一套系统上同时完成感知、推理与实时运动控制,并长时间稳定运行。本次测试将验证范围从单点功能延伸至“系统安装启动—系统基础功能—硬件识别与外设驱动—机器人控制与感知—系统稳定性”的完整链路,五项用例全部通过。这既验证了 openKylin 3.0 RISC-V 版承担具身智能机器人操作系统职责的能力,也标志着开源指令集 RISC-V 与开源操作系统 openKylin3.0 的软硬协同创新在工程化上取得突破性进展。
进迭时空(SpacemiT)是一家专注于研发下一代 RISC-V 架构高性能 AI CPU 的计算芯片公司,致力于构建面向大模型时代的软硬一体原生计算平台。其自研 K1、K3 系列 AI CPU 已广泛应用于 AI 计算机、智能机器人与具身智能等场景,并与 openKylin 等开源社区深度合作,携手推动开源指令集与开源操作系统的软硬协同创新,共建开放算力生态。